在制造业向智能化转型的过程中,机器视觉系统已从早期的辅助测量工具,演变为产线质量控制的核心基础设施。据 MarketsandMarkets 2023 年发布的报告,全球机器视觉市场规模约为 108 亿美元,预计 2028 年将增至 185 亿美元,年复合增长率约 11.3%。国内方面,中国机器视觉产业联盟(CMVU)统计显示,2022 年中国机器视觉销售额达 168 亿元人民币,其中工业视觉检测应用占比超过 45%。这些数字背后,是电子、汽车、锂电、半导体等行业对"零漏检、低误判"的刚性需求。本文从工程实现角度,拆解机器视觉系统的关键环节与落地要点。
一、系统构成:不只是"相机加算法"
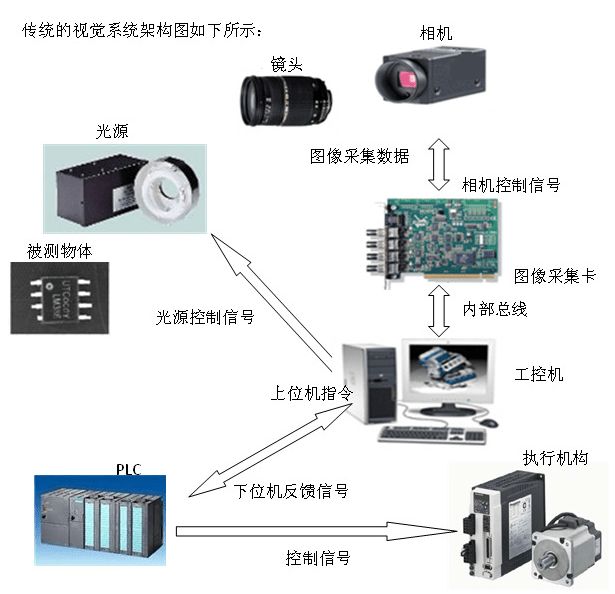
一套完整的机器视觉系统通常由成像单元、光源与光学、图像采集与传输、计算平台、视觉检测软件以及执行机构六部分组成。工业相机选型是首要决策:面阵相机适用于静态或间歇式检测,线阵相机则更适合卷材、带材等连续运动场景。分辨率计算需遵循奈奎斯特采样定理的工程化延伸——最小缺陷尺寸在图像上至少占据 3~5 个像素,才能保证稳定的检出率。
镜头与光源的匹配常被低估。远心镜头可有效抑制透视畸变,在精密尺寸测量中不可或缺;而光源方案(环形、同轴、背光、条形)直接决定缺陷与背景的对比度。某连接器企业案例中,将背光替换为低角度环形光后,端子毛刺的成像对比度提升约 40%,误判率从 3.2% 降至 0.8%。
二、缺陷检测算法:传统与深度学习的协同
外观缺陷检测算法可分为传统图像处理与深度学习两大类。传统方法基于形态学、边缘提取、模板匹配,在规则缺陷(划痕、缺料、偏移)上仍具优势,且推理速度快、可解释性强。深度学习则在纹理复杂、缺陷形态多变的场景中表现突出——某锂电极片涂布检测项目采用分割网络后,对暗斑、气泡的召回率达到 99.1%,较传统阈值法提升近 12 个百分点。
实践中更常见的做法是混合架构:先用传统算法完成定位与 ROI 裁剪,再将局部图像送入轻量级 CNN 分类或分割。这种分层设计既控制了算力成本,也便于产线工程师调试与追溯。
- 视觉定位系统:基于特征点或模板匹配,为机器人抓取、贴合提供坐标基准,重复精度通常要求优于 0.05 mm。
- 视觉检测软件:需支持多相机同步、结果追溯、SPC 统计与 MES 对接,是系统集成中的软件工程重点。
- 自动化检测设备:将视觉单元与上下料、分选机构整合,形成节拍可控的整机方案。
三、落地关键:数据、标定与稳定性
机器视觉项目的成败往往不在算法本身,而在工程细节。相机标定与手眼标定决定测量精度;样本数据的覆盖度决定模型泛化能力——业内经验是每类缺陷至少积累 200~500 张有效样本,并持续进行难例挖掘。此外,产线光照漂移、振动、温漂都会影响长期稳定性,需通过定期校准与在线监控机制加以约束。
从系统集成视角看,机器视觉系统正与大数据平台、边缘计算节点深度融合,检测数据回流至工艺端形成闭环。腾大智能视觉在多个电子与新能源项目中,正是围绕"成像—算法—执行—数据"的完整链路提供智能视觉方案,帮助客户在提升检出率的同时降低综合运营成本。对于制造企业而言,选择视觉方案时应优先评估场景适配性与长期可维护性,而非单纯比较单帧处理速度。